CoRL 2026
ADAPT: Agile Diffusion Action Priors for Robust and Steerable Online Text-Driven Humanoid Control
We present ADAPT, an end-to-end framework for interactive, text-conditioned humanoid whole-body control.
We present ADAPT, an end-to-end framework for interactive, text-conditioned humanoid whole-body control.
Deploying humanoid robots in unstructured terrain remains an open problem.
World models promise a paradigm shift in robotics, where an agent learns the physics of its environment once and then acquires behaviors efficiently.
Learning-based control methods typically assume stationary system dynamics, an assumption often violated in real-world systems due to drift, wear, or changing operating conditions.
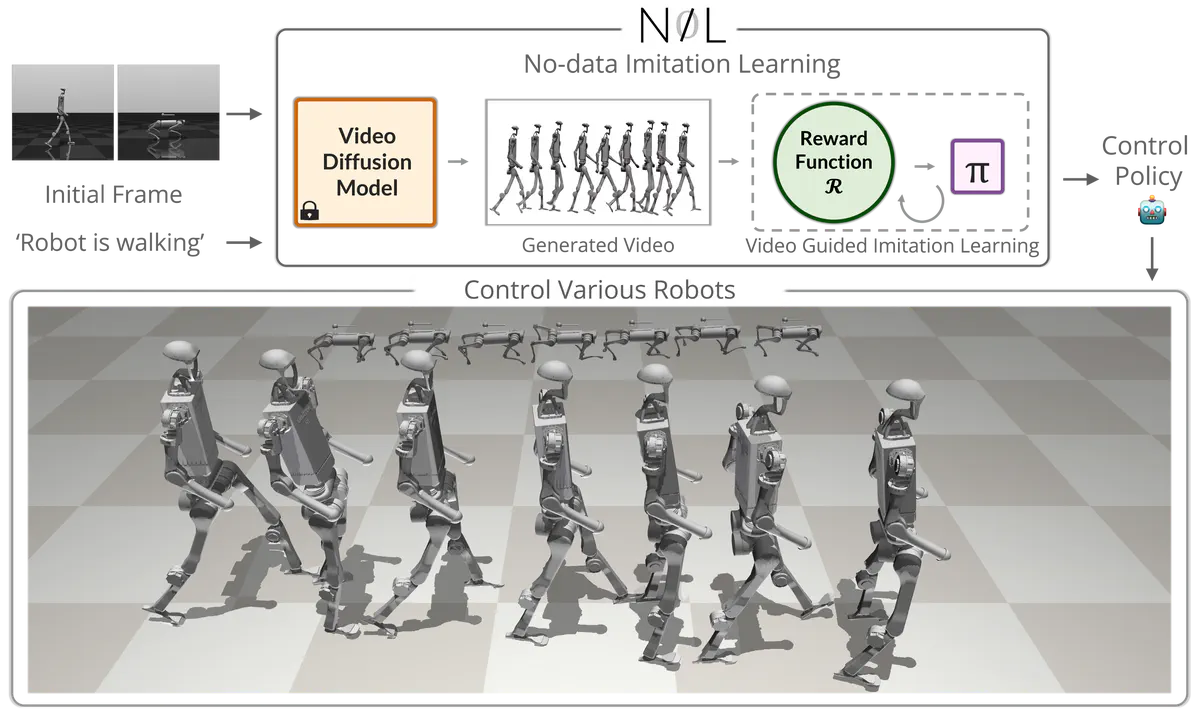
We propose a novel imitation learning framework that combines video-embedding similarity and image-based similarity to learn 3D motor skills from 2D-generated videos, demonstrating strong performance across various morphologies and tasks.
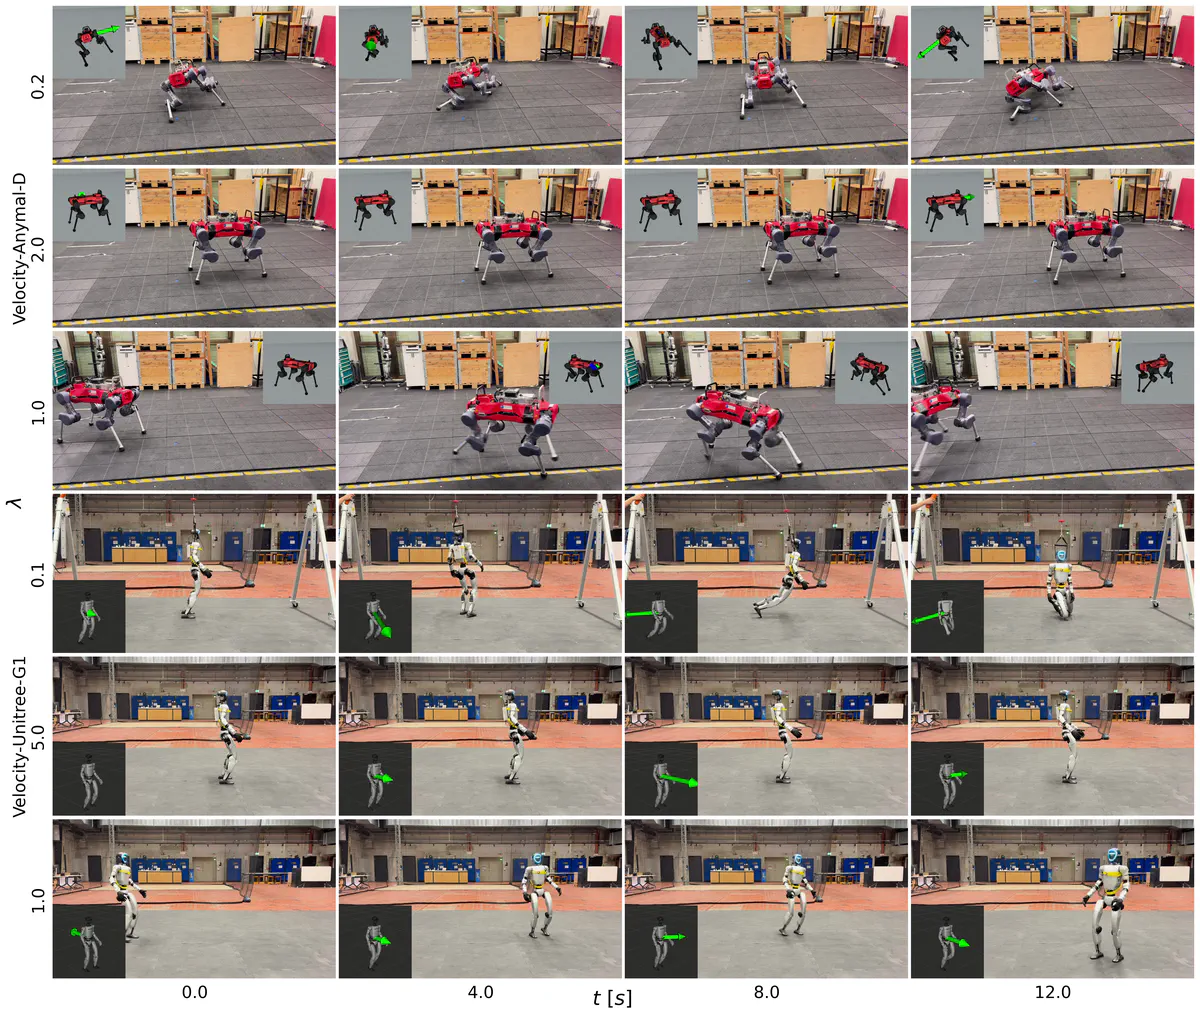
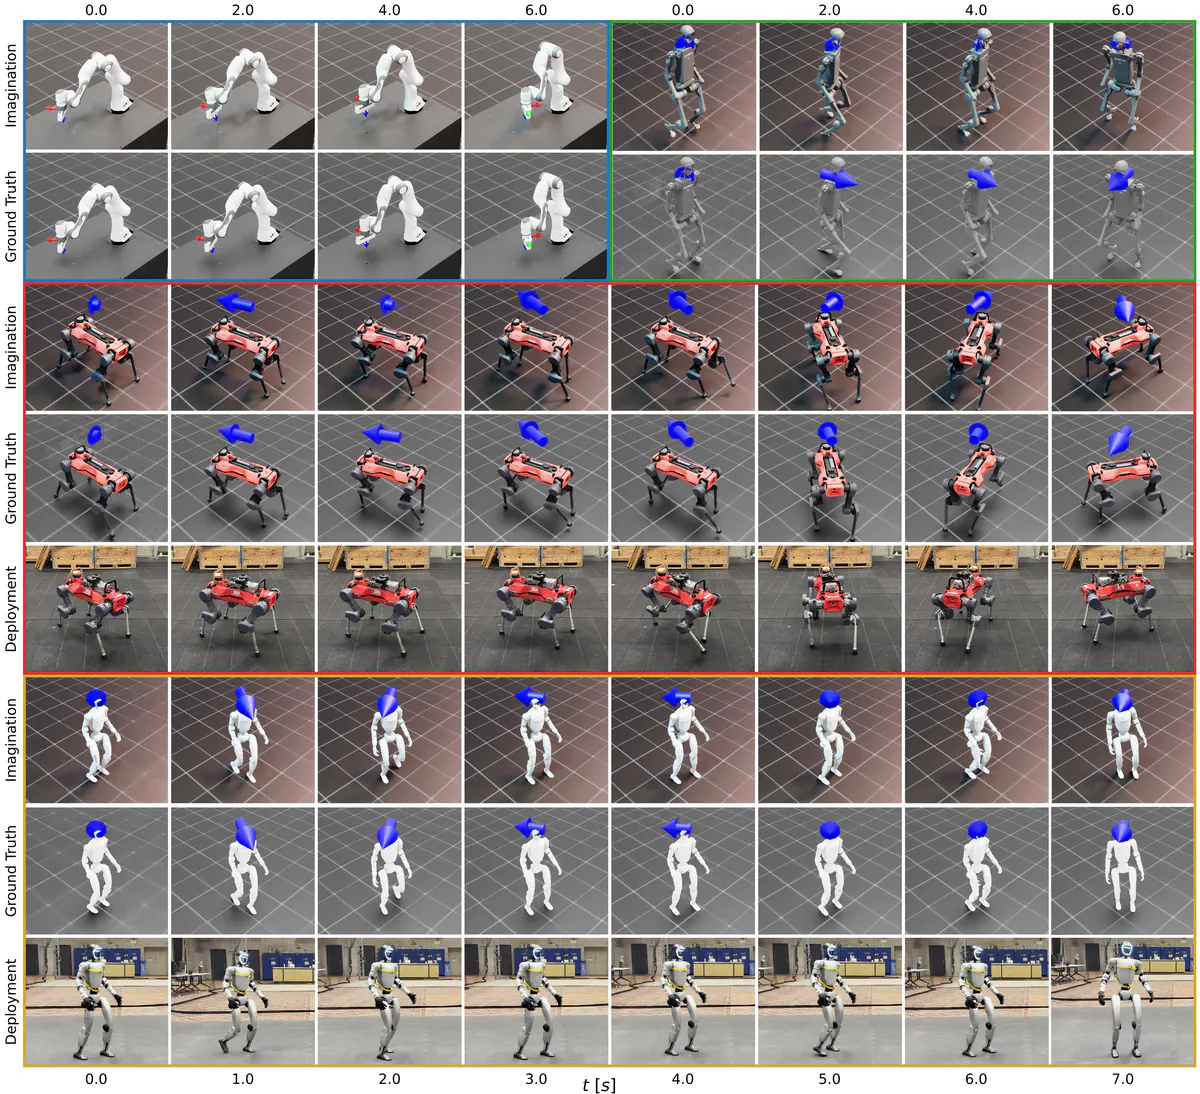
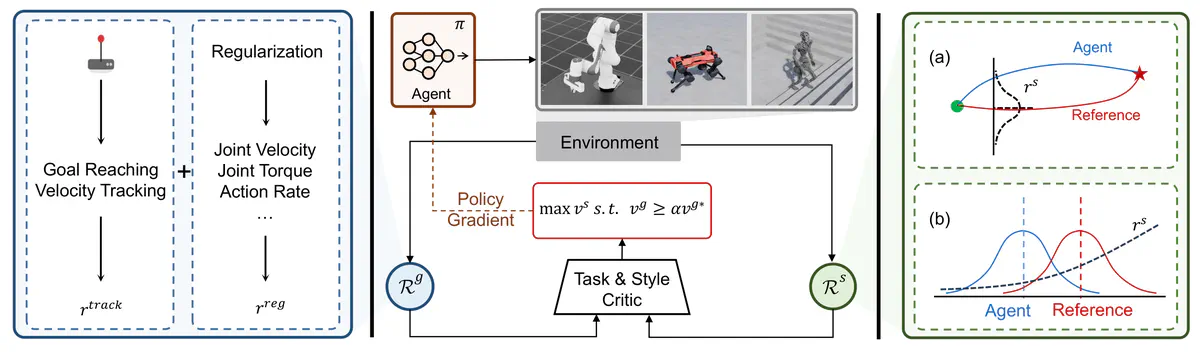
We propose a constrained style learning approach that balances task performance and stylistic imitation.
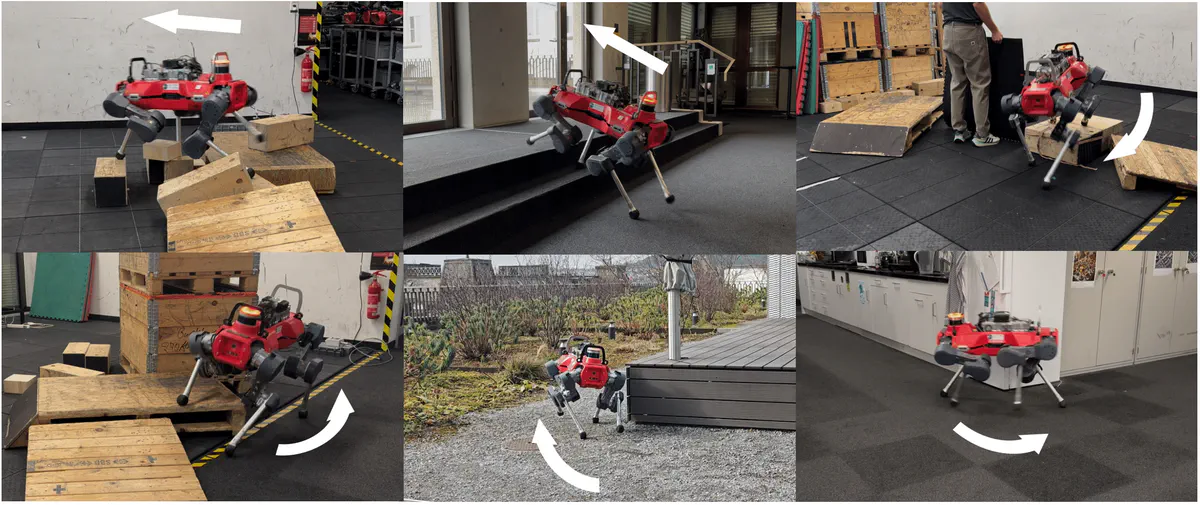
We propose a hierarchical reinforcement learning method that extends flat-terrain skills for complex terrain navigation.
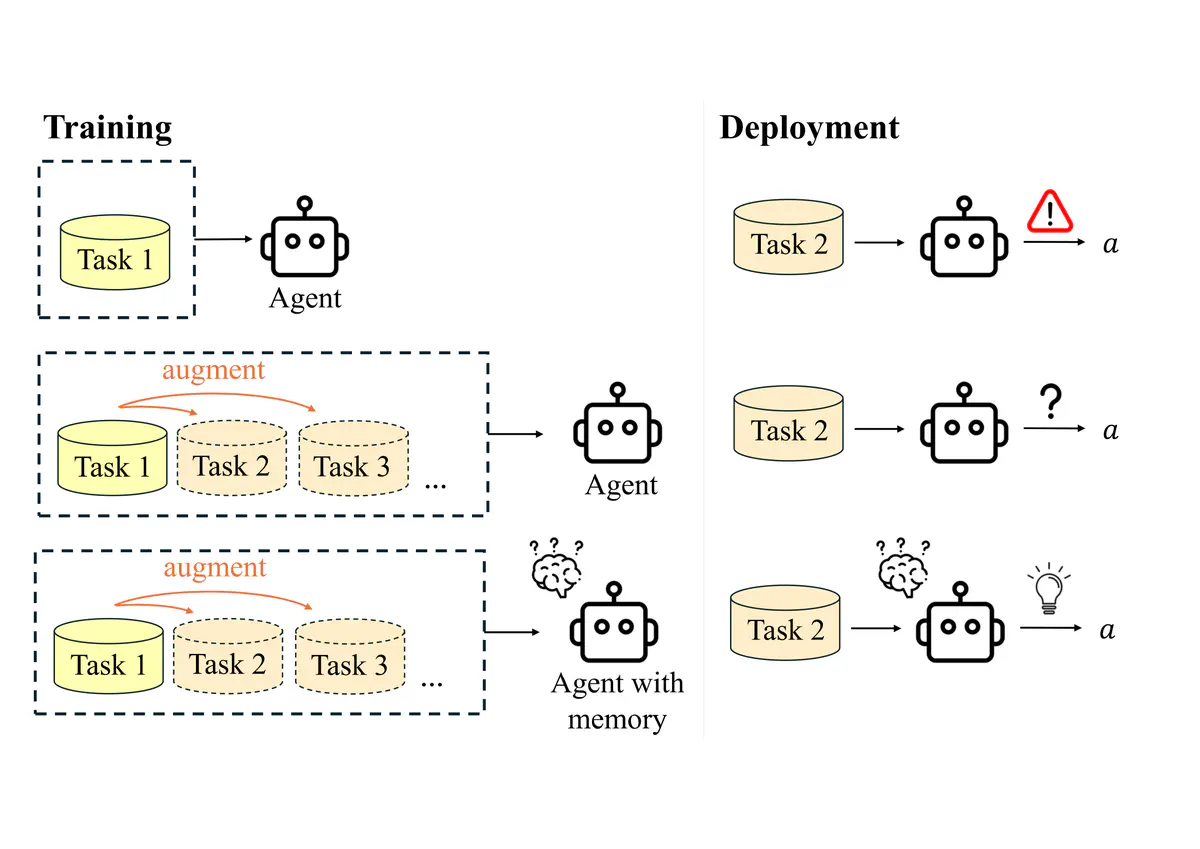
We propose a memory-enhanced augmentation method for reinforcement learning that extends OOD generalization with context-awareness.
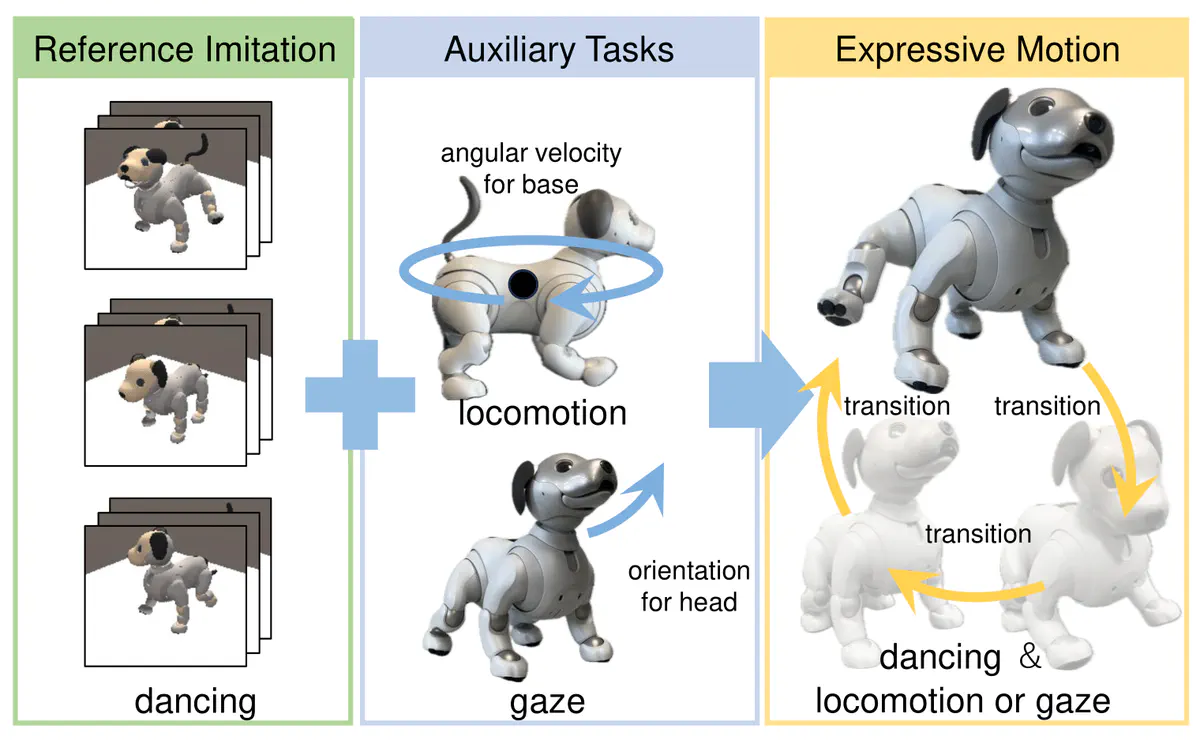
We propose an efficient motion representation method with frequency-domain parameterizations that enable expressive policy learning.
Large language model systems face important security risks from maliciously crafted messages that aim to overwrite the system's original instructions or leak private data.
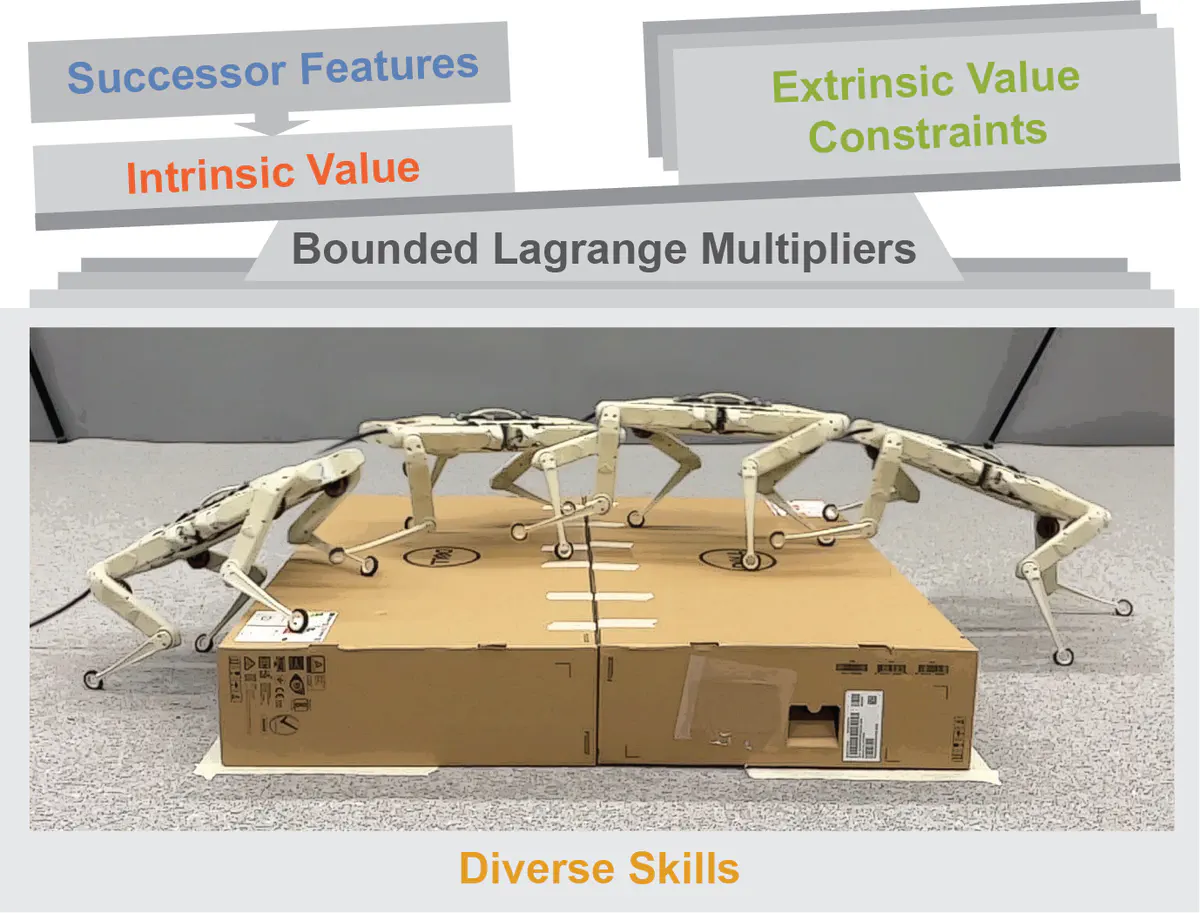
We propose a constraint grouping method for diversity optimization while maintaining near-optimality.
We propose a self-supervised, structured representation and generation method that extracts spatial-temporal relationships in periodic or quasi-periodic motions.
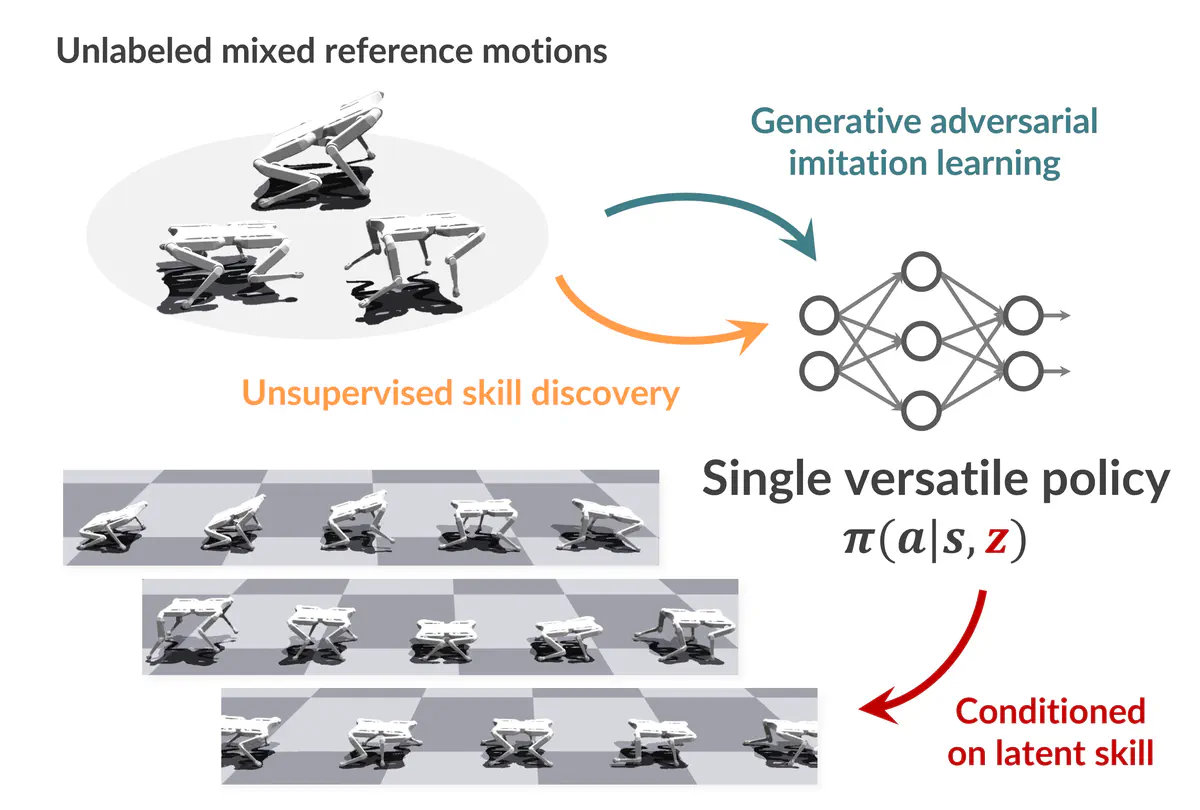
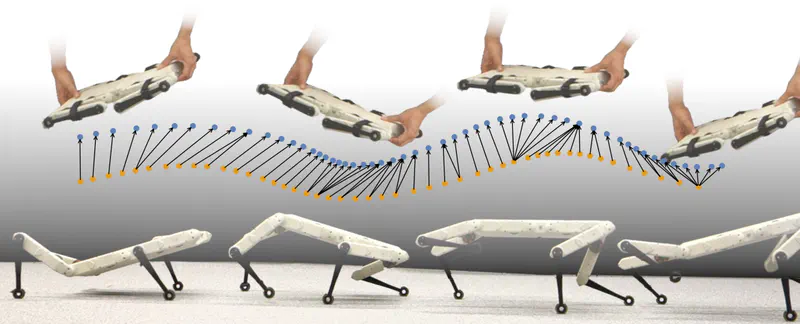
We propose a generative adversarial method for inferring reward functions from partial and potentially physically incompatible demonstrations for successful skill acquisition where reference or expert demonstrations are not easily accessible.